
Ars ex Machina / Bee 07
Bee 07.
Полевой ровер.
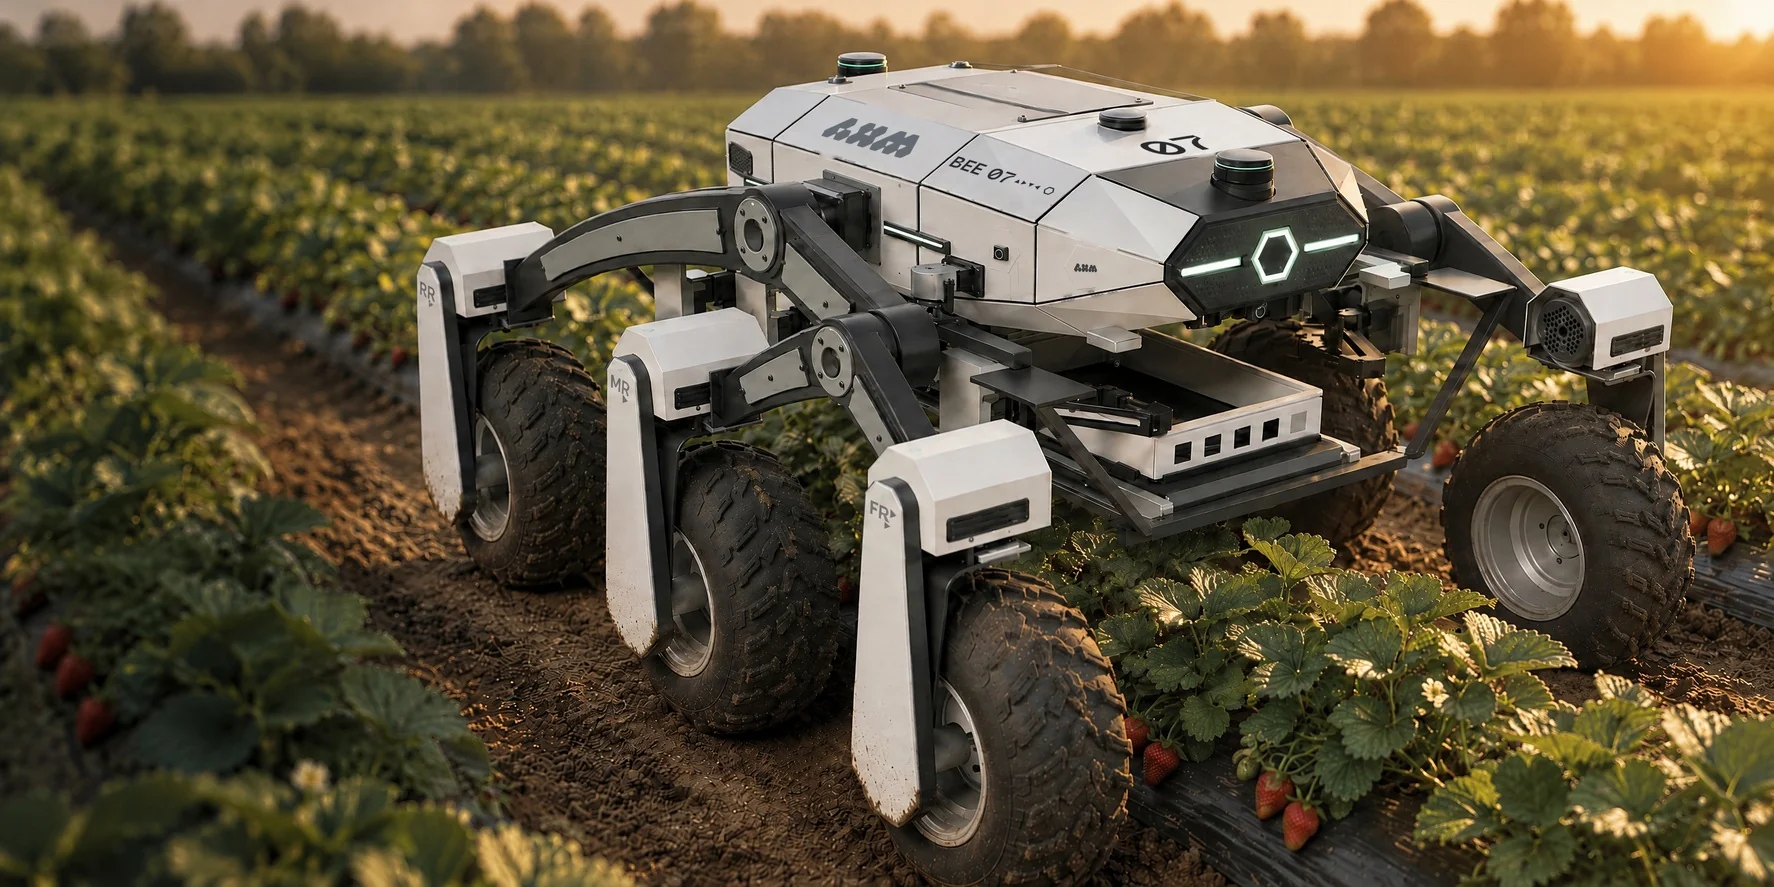
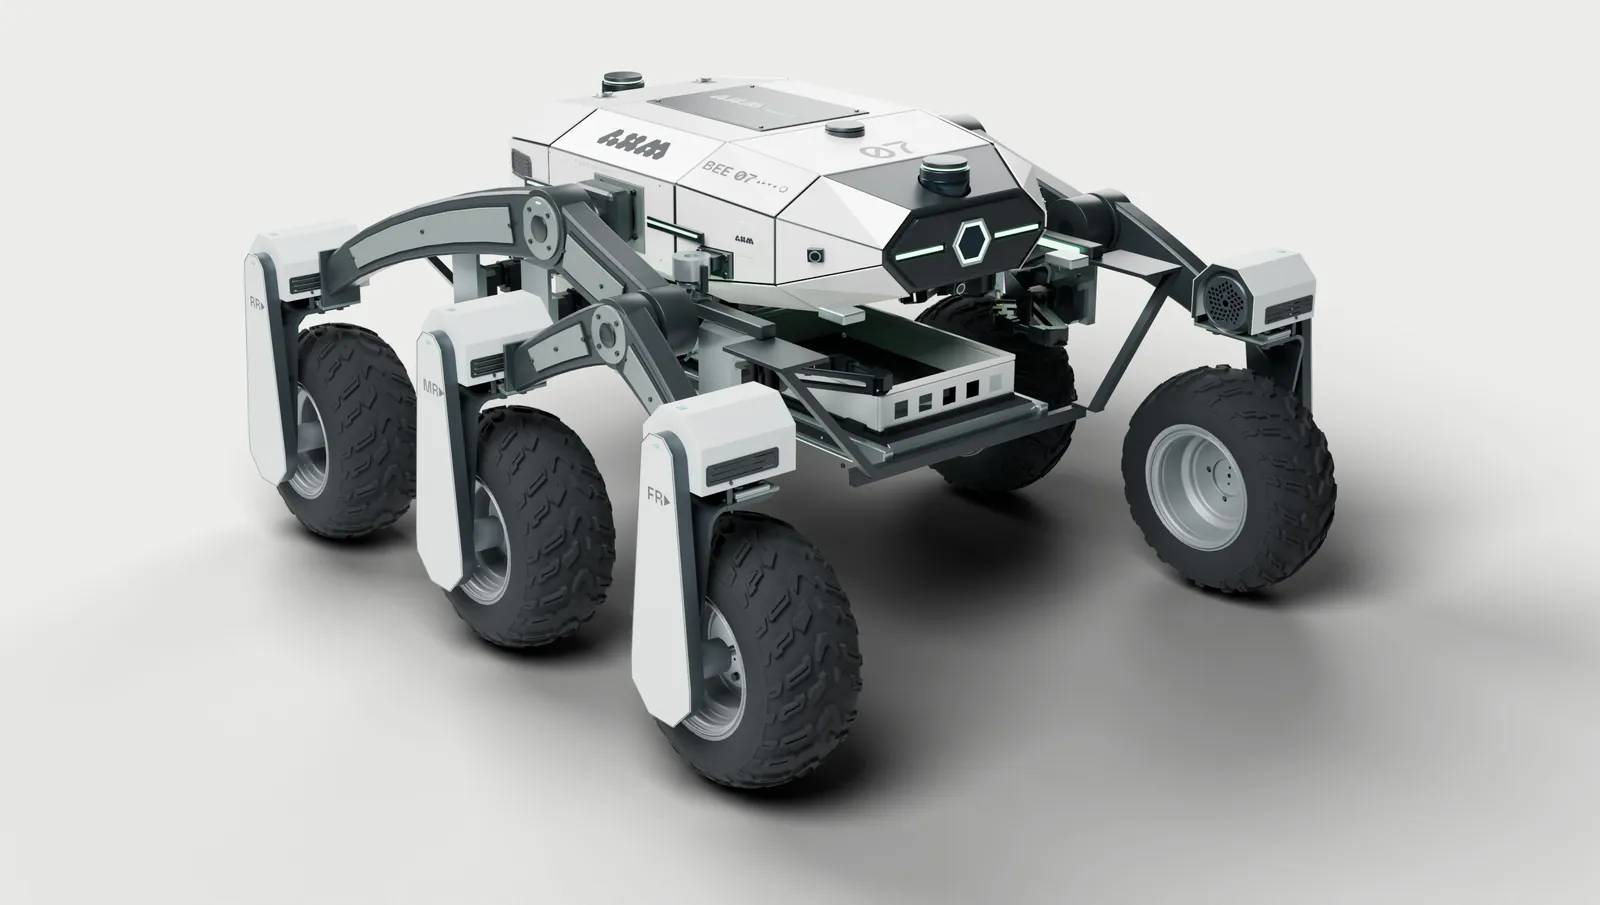
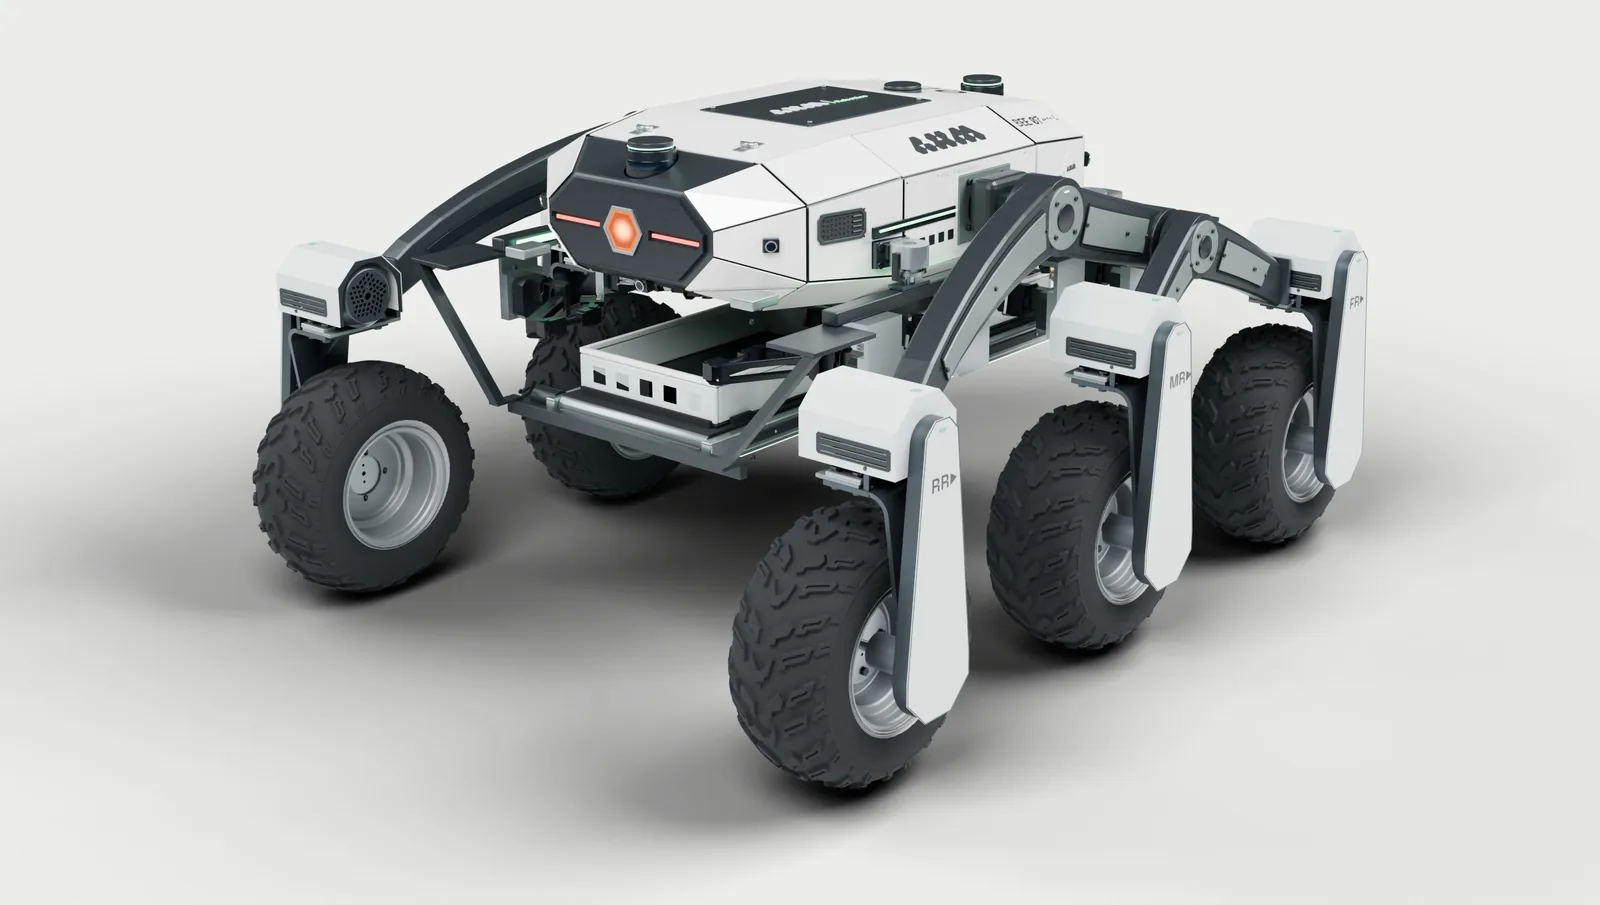
Ровер для ягодных полей: шасси 6×6, круговой обзор, зрение у каждой руки и сменная АКБ. Что Bee делает в поле — в AXM Agro.
Рассмотреть в движенииШасси 6×6 · RGB-D-зрение · восемь манипуляторов
02 Шасси и подвеска
Поле —
не паркет.
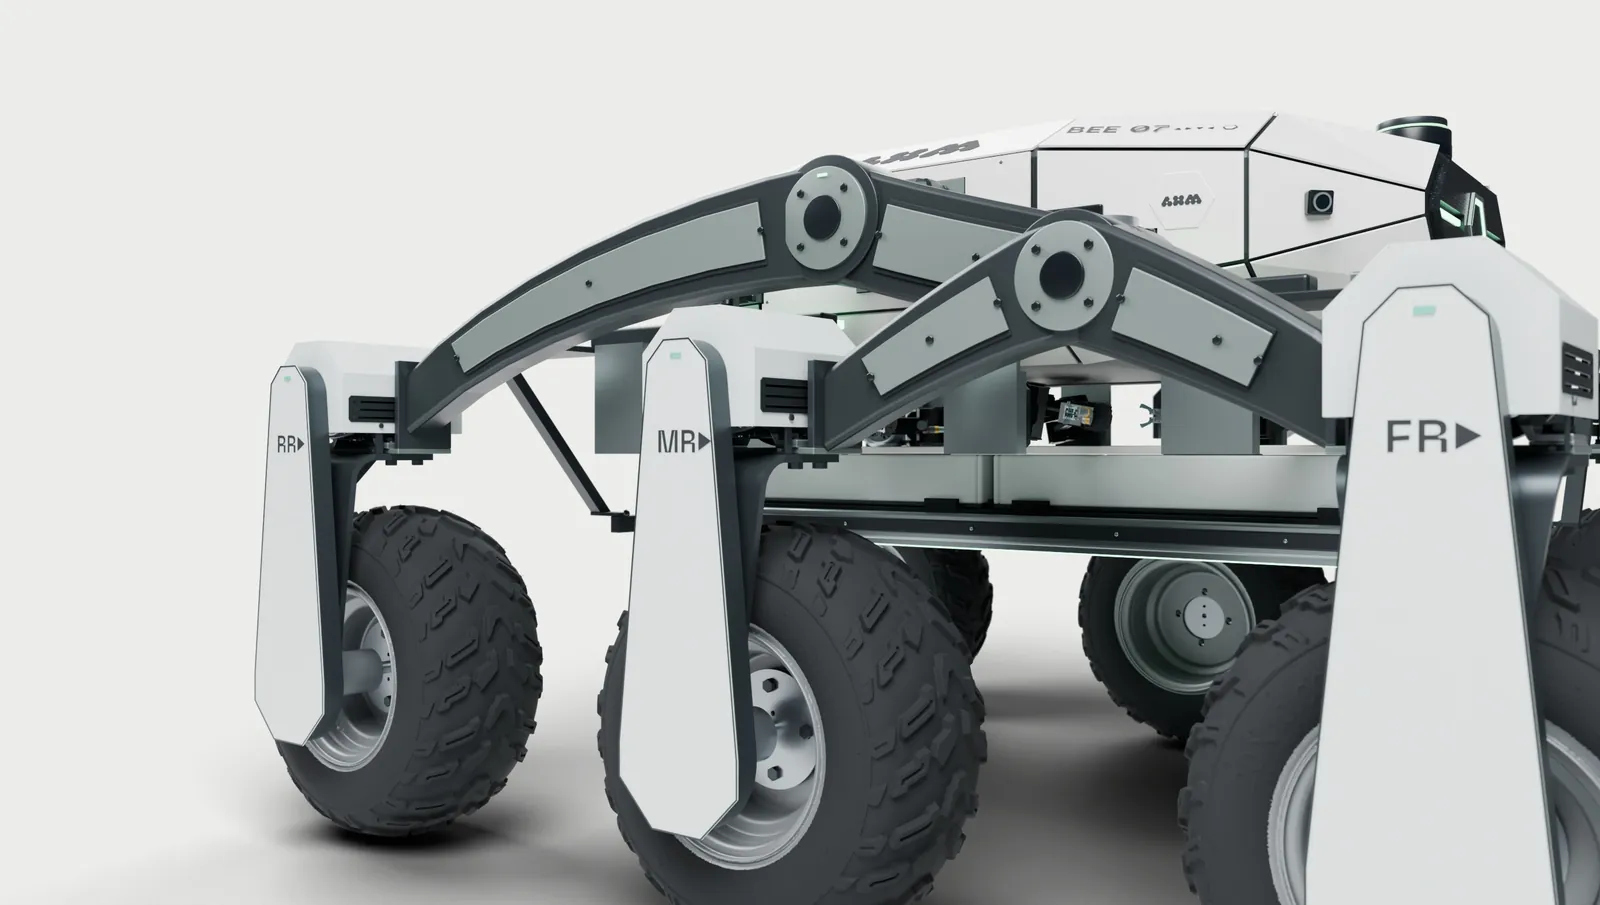
Rocker-bogie — схема подвески, разработанная в NASA/JPL для марсоходов. Балансиры и двухколёсные тележки перераспределяют нагрузку между шестью колёсами. Дифференциальная связь бортов уменьшает наклон корпуса на неровностях.
- Схема шасси
- 6×6
- Подвеска
- Rocker
bogie
В Bee колёса идут по междурядьям, гряда проходит под корпусом. В компоновке C1 связь балансиров расположена ниже центральной АКБ.
История конструкции · NASA/JPL03 Обзор и навигация
Поле вокруг.
Путь впереди.
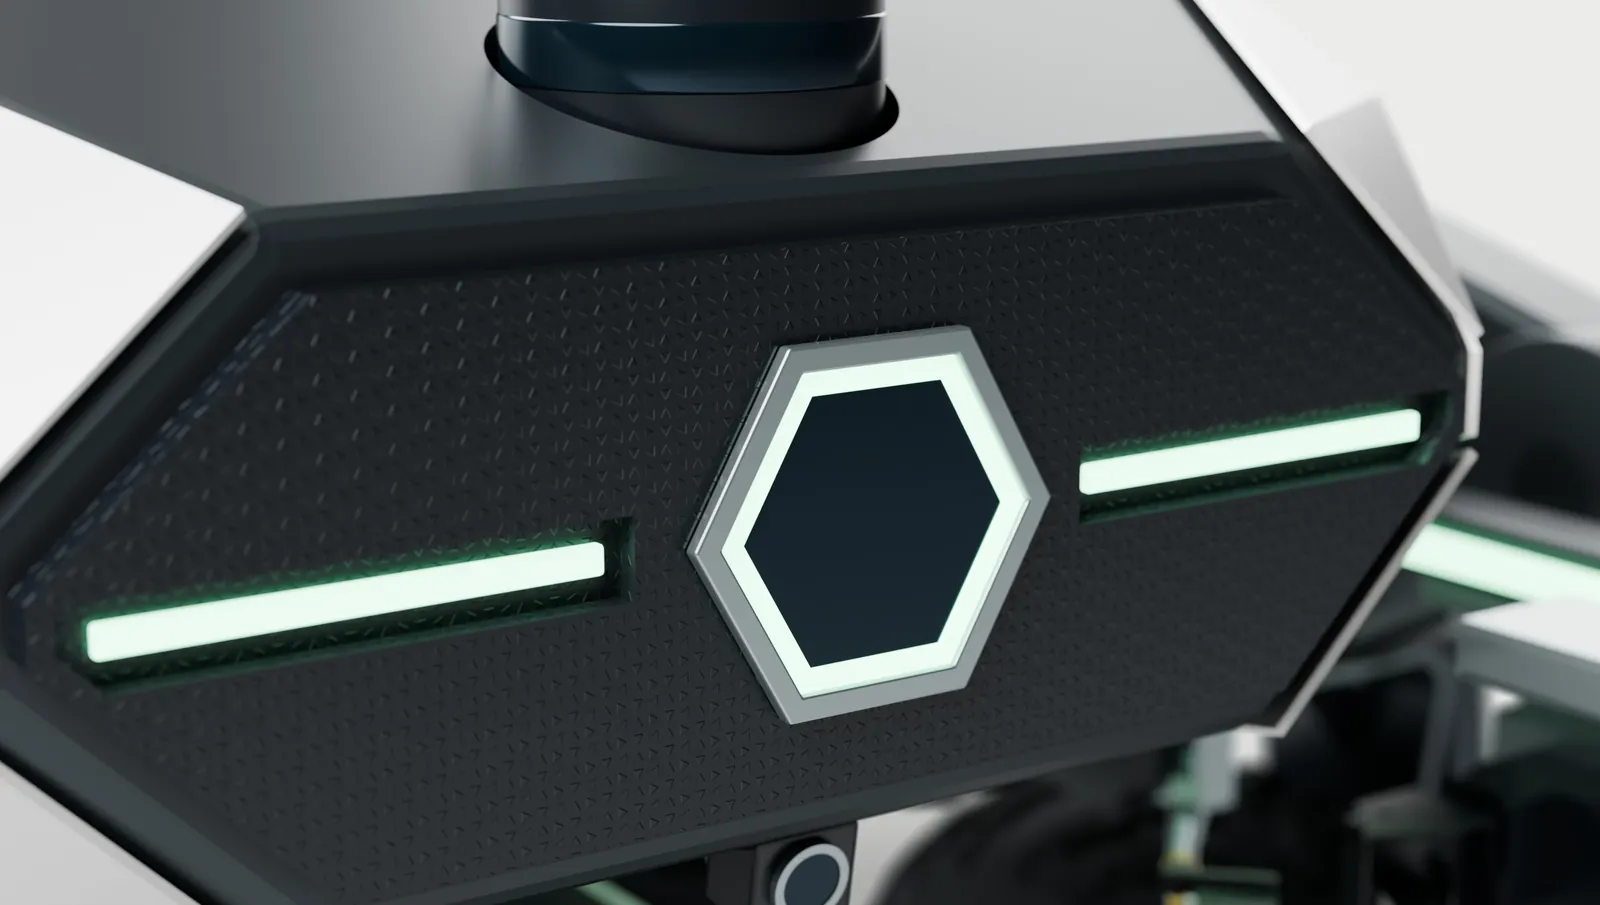
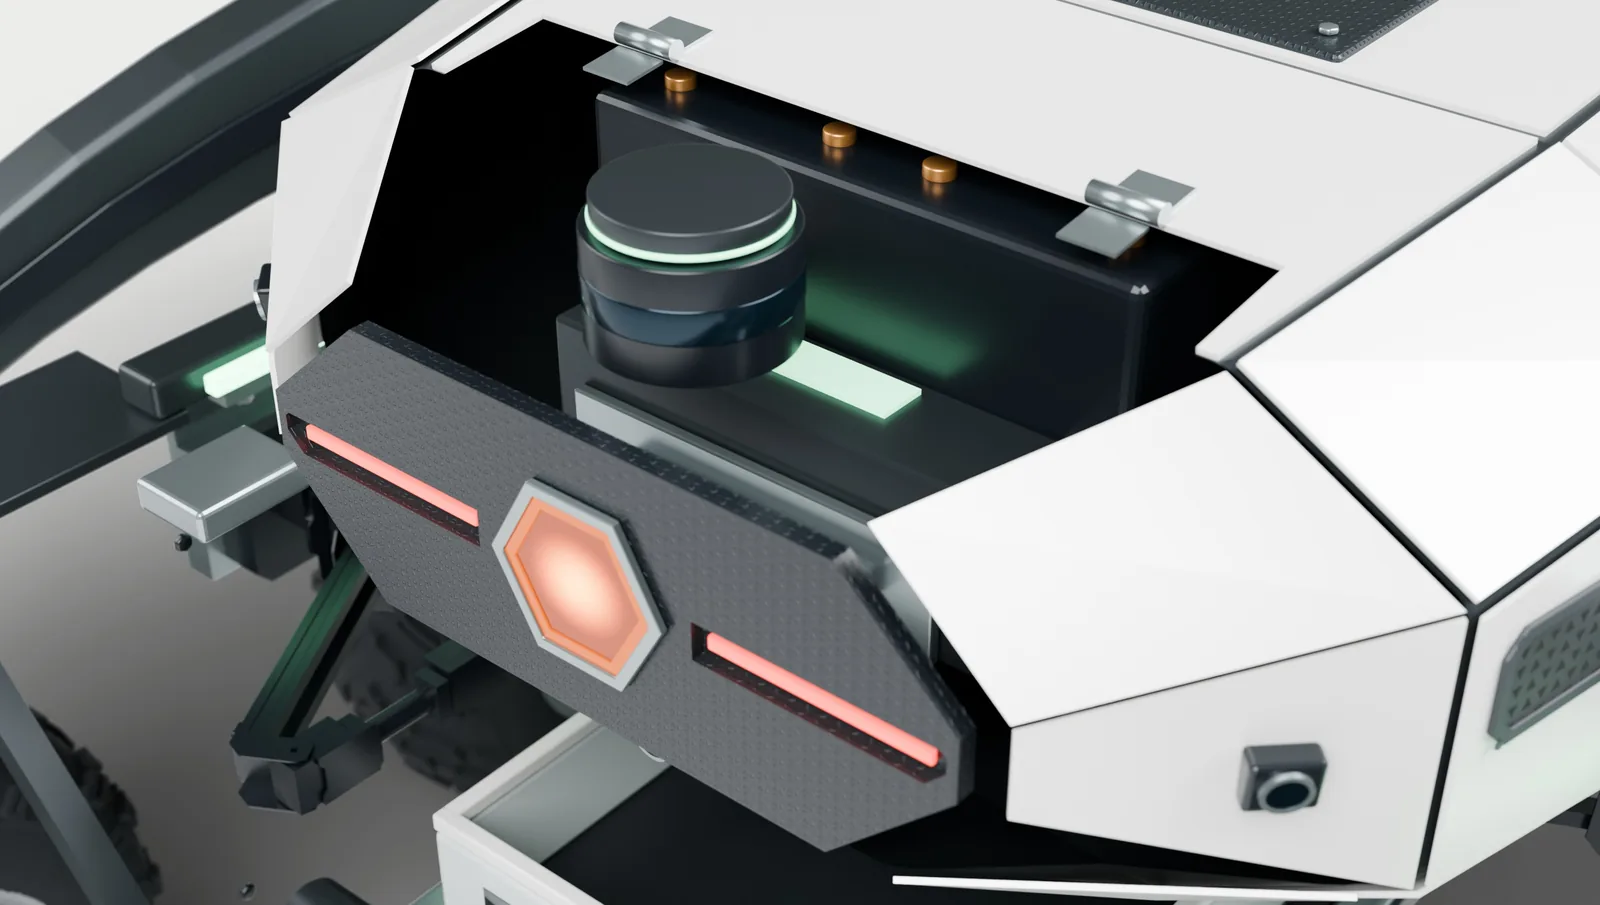
Шесть камер дают круговой обзор: междурядье, люди и препятствия. Два лидара — спереди и сзади — измеряют расстояния. RTK уточняет положение ровера по поправкам от базы фермы.
Обзор 360° → препятствие → расстояние → положение
Проектная цель RTK — до 1 см с поправками базы. На экране — схема работы сенсоров; точность навигации предстоит проверить в поле.
- Камер обзора
- 6 / 360°
- Лидара
- 2
- RTK · цель с поправками
- до 1 см
04 Зрение
Как ровер
видит ягоду.
У каждого захвата — камера RealSense D405: цвет и глубина на 7–50 см. Модель на борту отличает ягоду от листа, видит болезни листьев и гниль, оценивает спелость и выбирает, что собрать.

- 01 Ягода или нет
- 02 Листья и болезни: пятнистость · покраснение · серая гниль
- 03 Спелость: зелёная · подходит · спелая
- 04 Качество: идеальная · дефект
- 05 Цель: точка захвата · собрать
- Качество и срок дозревания — в обучении
05 Руки и сбор
Восемь рук.
Бережный срез.
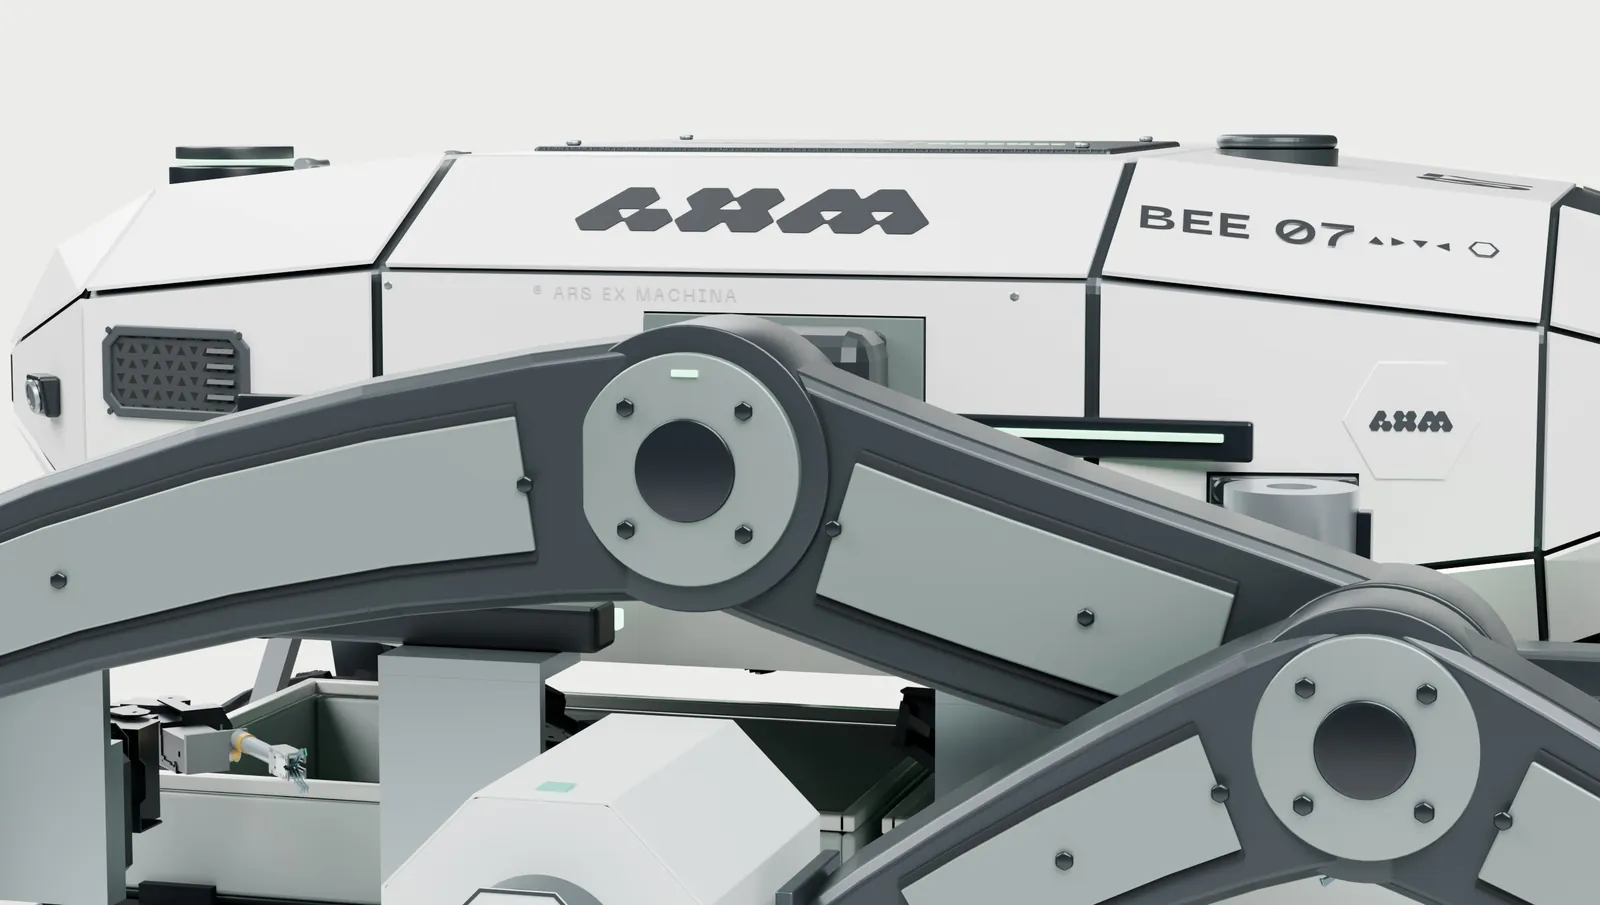
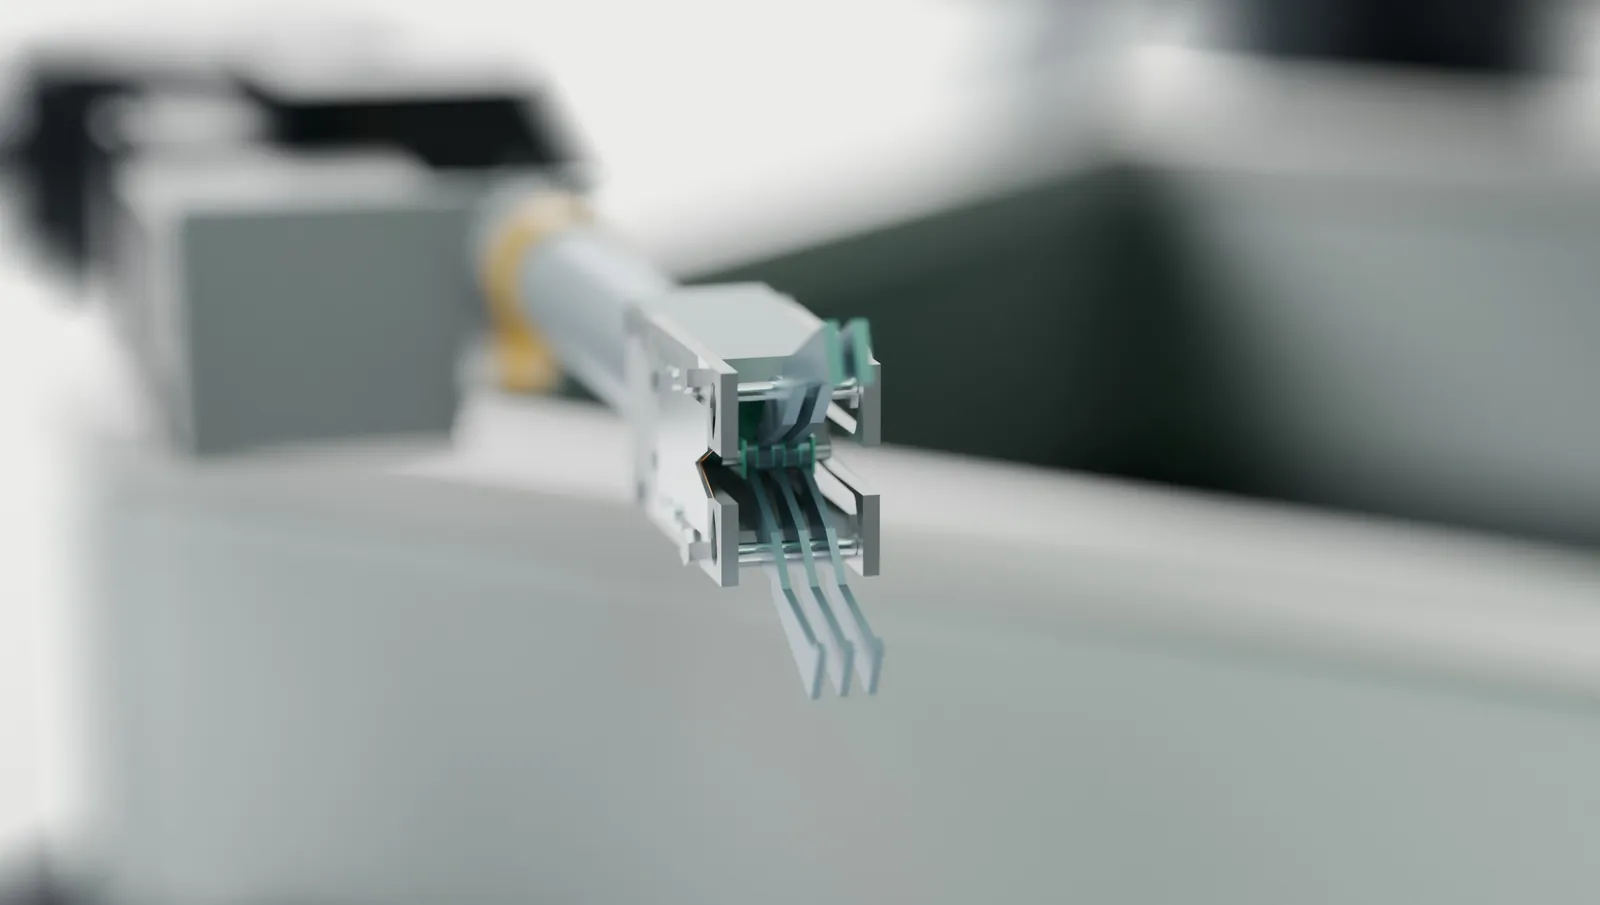
Восемь манипуляторов — по четыре на борт. Камера у захвата держит ягоду, трос смыкает губки и тянет плодоножку к ножу. Ягода остаётся в захвате до укладки; Jetson AGX Orin 64 GB ведёт руки на борту.
- Найти
- Навести
- Захватить
- Протянуть к ножу
- Срезать
- Уложить
Камера удерживает цель. В V13.3 трос смыкает губки и тянет плодоножку к ножу. Ягода остаётся в захвате. Укладка и совместный цикл рук — следующий этап испытаний.
- RealSense D405
- 8
- Jetson AGX Orin
- 64 GB
- Рук на борт
- 4 + 4
06 Питание
Энергия
на смену.
Сменная кассета объединяет 16 ячеек VariCore LiFePO₄ по 360 А·ч, соединённых последовательно. Железо-фосфатная химия выбрана за термическую устойчивость и длительный ресурс. BMS контролирует напряжение ячеек, ток и температуру; балансир выравнивает их заряд. Защита ограничивает перезаряд, глубокий разряд и перегрузку.
- Ячеек LiFePO₄
- 16
- Ёмкость ячейки
- 360 А·ч
- Энергия блока
- 18,4 кВт·ч
Номинал 51,2 В × 360 А·ч. Производитель ячеек заявляет 8 000+ циклов; условия испытаний в карточке не раскрыты. Цель автономности Bee — около 10 часов, её проверят в поле.
Характеристики ячейки · VariCore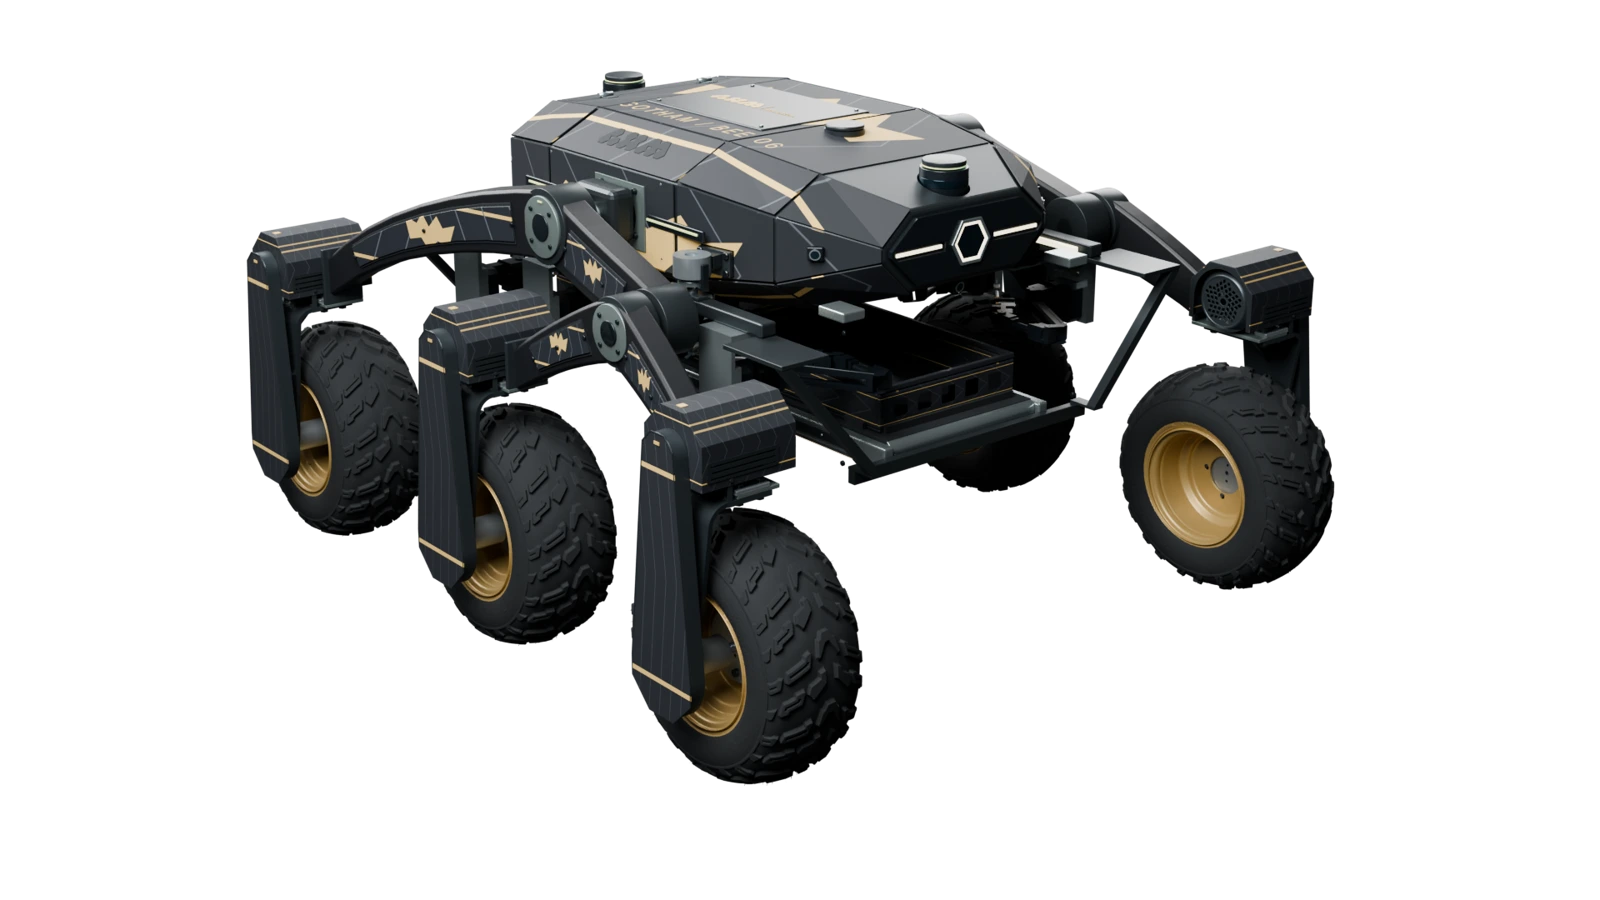
Из модели — в реальный мир
Проект в разработкеBee — только начало.
В планах — больше.
Следом за Bee проектируются Queen — машина приёма и сортировки урожая — и Hive — станция зарядки и смены батареи.
Обсудить с нами